
IROS '17
Socially competent navigation planning by deep learning of multi-agent path topologies
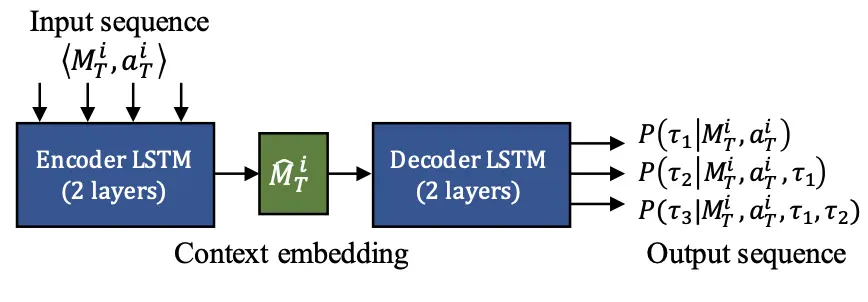
We use a LSTM-based architecture to learn a mapping from trajectories to a probability distribution over multiagent navigation strategies, encoded as topological braids. We show that this model enables non-communicating agents to coordinate efficiently across a series of challenging simulated scenarios.
BibTeX
@inproceedings{mavrogiannis2017learningtopology,
  title  = {Socially competent navigation planning by deep learning of multi-agent path topologies},
  author = {Christoforos Mavrogiannis and Valts Blukis and Ross Knepper},
  booktitle = {IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS)},
  year   = {2017}
}Lab members