
CoRL '20
Multimodal trajectory prediction via topological invariance for navigation at uncontrolled intersections
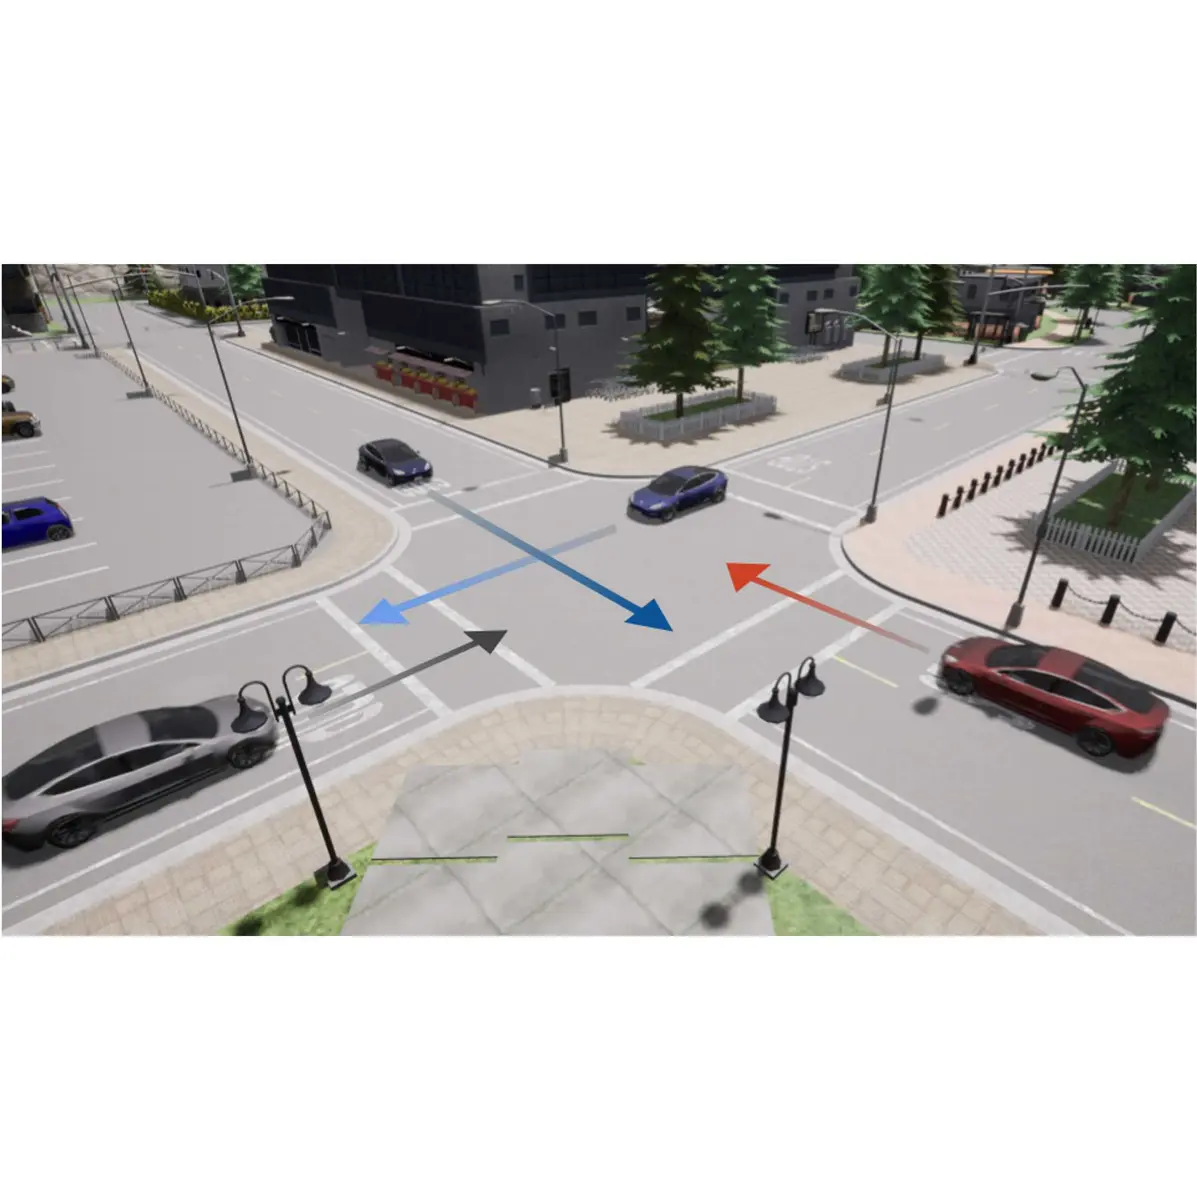
We abstract traffic at intersections into a set of modes using a notion of topological invariance, and construct a Graph Neural Network based model (MTP) that conditions multiagent trajectory prediction on the likelihood of modes given observation of past behavior. MTP empowers a MPC to safely traverse uncontrolled intersections across a variety of challenging intersection scenarios on the CARLA simulator.
BibTeX
@inproceedings{roh2020invariance,
  title  = {Multimodal trajectory prediction via topological invariance for navigation at uncontrolled intersections},
  author = {Junha Roh and Christoforos Mavrogiannis and Rishabh Madan and Dieter Fox and Siddhartha Srinivasa},
  booktitle = {Conference on Robot Learning (CoRL)},
  year   = {2020}
}Lab members