
IROS '23
PuSHR: A multirobot system for nonprehensile rearrangement
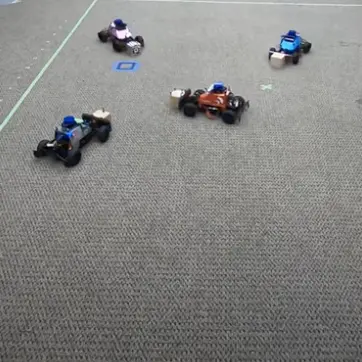
Using MuSHR racecars, we built a multirobot system that combines task assignment, multiagent motion planning, and decentralized control to automatically rearrange a cluttered workspace.
Video

BibTeX
@inproceedings{taliathareja2023pushr,
  title  = {PuSHR: A multirobot system for nonprehensile rearrangement},
  author = {Sidharth Talia and Arnav Thareja and Christoforos Mavrogiannis and Matt Schmittle and Siddhartha Srinivasa},
  booktitle = {International Conference on Intelligent Robots and Systems},
  year   = {2023}
}Lab members